크레인 위치추적을 검토하는 현장 대부분은 평면 위치부터 확인한다. X축, Y축이다. 정작 사고와 직결되는 건 후크가 오르내리는 Z축, 즉 높이다.
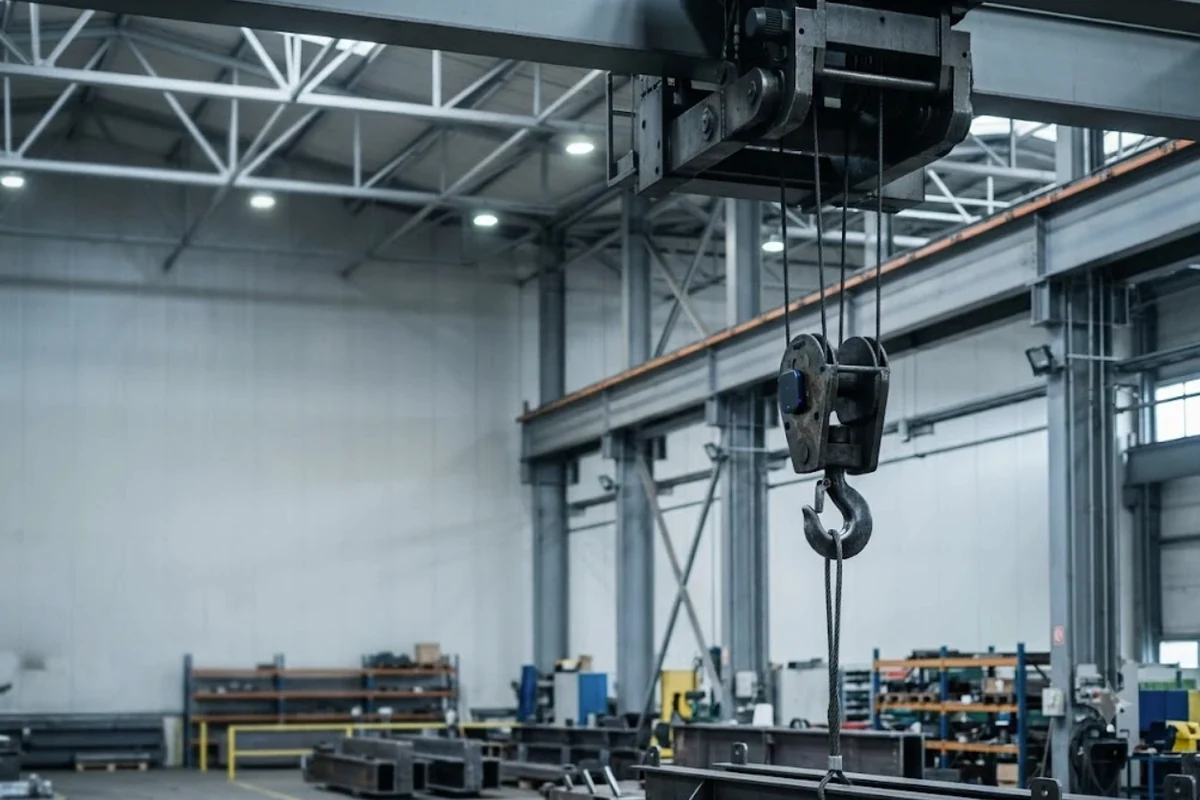
천장크레인이나 갠트리 크레인은 후크가 짧게는 몇 미터, 길게는 20m 안팎을 오르내린다. 이 구간에서 높이 오차가 크면 디지털트윈 화면 속 크레인과 실제 크레인이 어긋난다. 화면은 멀쩡한데 현장은 아니라는 뜻이다.
핵심부터: Z축은 앵커 연동 방식이 결정한다
크레인 Z축 위치추적의 정확도는 앵커 개수로 정해지지 않는다. 태그가 앵커와 어떻게 통신하느냐로 갈린다. 앵커 수만 늘리는 방식과, 모든 앵커가 동시에 신호를 받는 방식은 같은 개수라도 결과가 다르다. 이 차이는 뒤에서 구체적으로 설명한다.
왜 Z축에서 유독 어려워지나
실내 UWB 측위는 대개 평면 배치를 기준으로 설계된다. 앵커를 벽이나 기둥에 나란히 걸어두는 식이다. 이 구조에서 수평 위치는 잘 잡히지만, 수직 방향 변화는 상대적으로 신호 기하학이 불리하다.
크레인 현장은 여기에 조건이 하나 더 붙는다. 철제 구조물, 대형 금속 부재, 크레인 본체 자체가 신호를 반사시킨다. 반사파가 직접파와 섞이면 좌표가 흔들린다. 평지에서 30cm 미만이던 오차가 공장에서는 수 미터로 벌어지는 경우도 있다.
짧게 말하면 이렇다. 평면은 쉽다. 높이는 다르다.
앵커 연동 방식 두 가지, 결과가 다르다
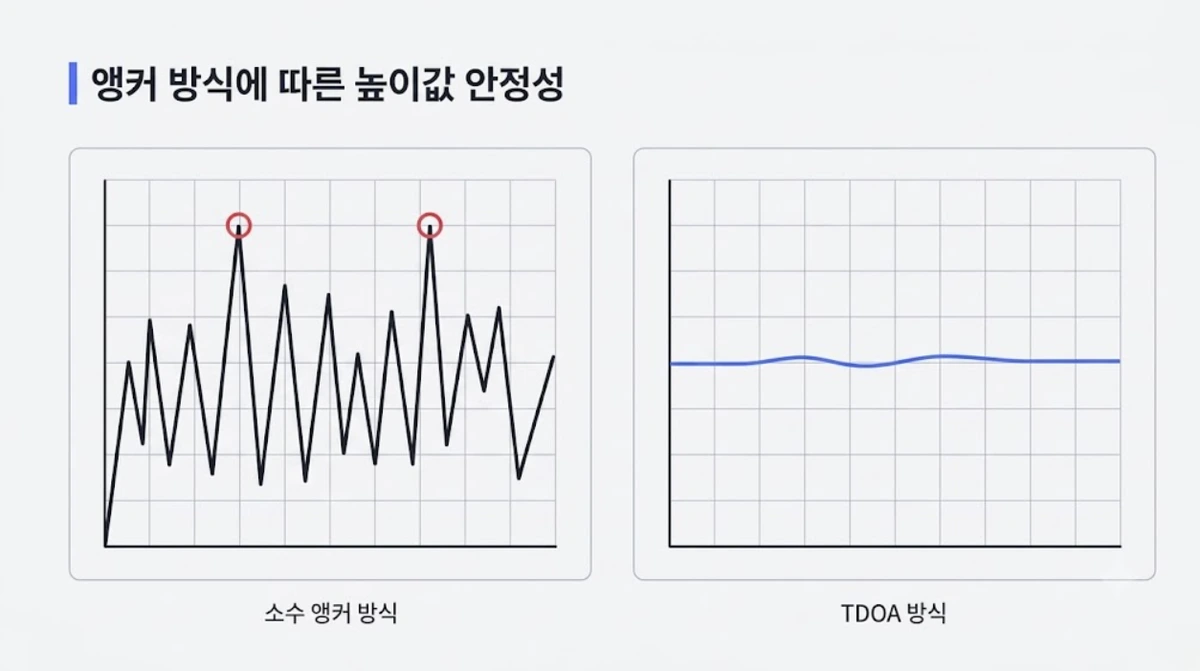
실내 위치추적 방식은 크게 두 갈래로 나뉜다. 하나는 태그가 인접한 소수 앵커(보통 최대 4개)와만 통신해 거리를 계산하는 방식이다. 이 방식은 앵커를 추가해도 한 번의 위치 계산에는 여전히 그 소수 앵커까지만 관여한다. 나머지 앵커는 옆에 서 있을 뿐, 그 순간의 계산에는 끼지 않는다.
다른 하나는 TDOA(도착시간차) 방식이다. 통신 가능한 모든 앵커가 태그 신호를 동시에 수신하고, 그 시간차로 위치를 계산한다. 앵커가 많을수록 계산에 쓰이는 신호 수 자체가 늘어난다. 신호가 많아지면 오차를 상쇄할 기준점도 늘어난다. 그 결과가 특히 Z축, 즉 높이 안정성에서 크게 갈린다.
크레인 후크처럼 20m 높이를 오르내리는 대상을 추적할 때는 이 차이가 화면에 그대로 드러난다. 소수 앵커 방식은 승강 구간에서 높이 값이 튀는 반면, TDOA는 상승·하강 전 구간에서 값이 흔들리지 않는다.
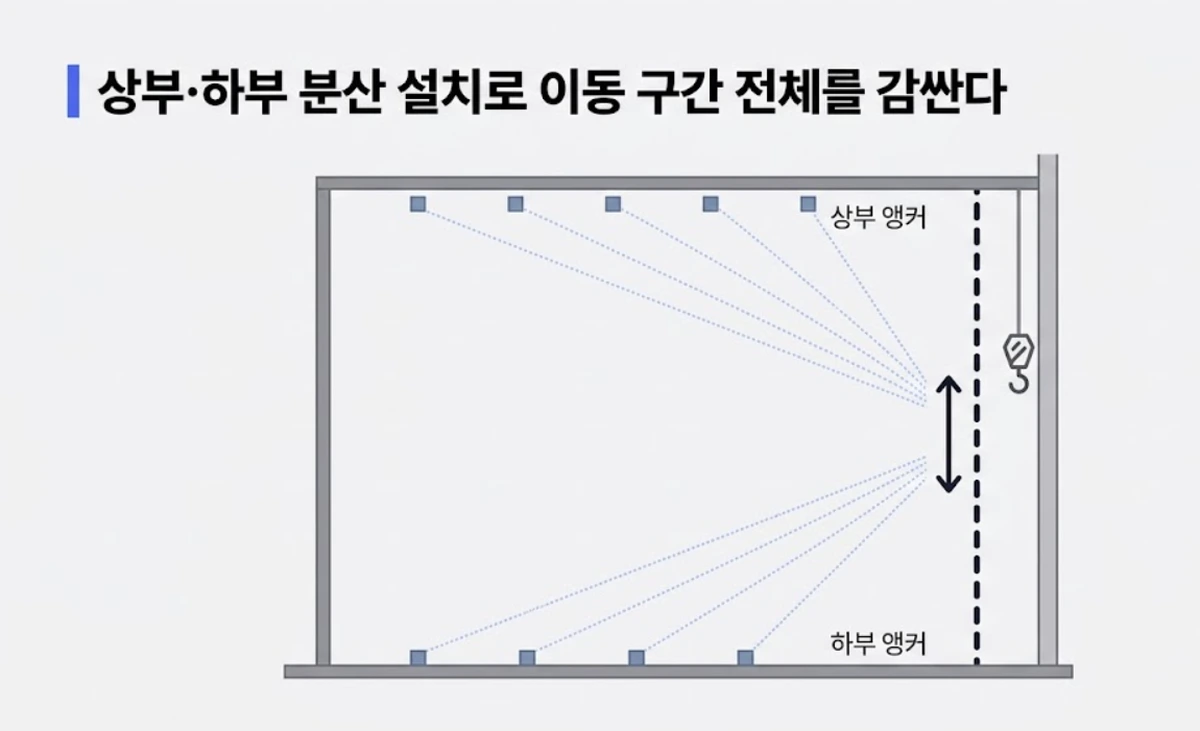
실내 40m×30m 규모, 높이 20m 안팎 현장을 기준으로 하면 앵커 10개 안팎이 일반적이다. 이때 앵커를 전부 천장에만 몰아 달지 않는다. 상부와 하부에 나눠 설치해, 태그가 오르내리는 구간 전체를 위아래에서 감싸는 배치를 쓴다. 앵커가 한쪽에만 몰려 있으면 태그가 그 쪽에 가까워질수록 신호 기하학이 무너지는데, 상하 배치는 이 사각을 없앤다. 앵커는 대개 천장이나 상부 구조물, 그리고 바닥 인근 구조물에 POE 케이블로 직결해, 별도 게이트웨이 없이 서버로 데이터를 올린다.
태그는 크레인 본체가 아니라 트롤리·후크처럼 실제로 오르내리는 축에 부착한다. 사람이 자주 손댈 수 없는 위치라 배터리가 관건인데, TDOA 방식은 태그가 신호를 보내기만 하면 되는 구조라 소모 전력이 적다. GrowSpace 태그는 이 방식으로 1년 이상 배터리 교체 없이 실시간 위치를 보낸다.
디지털트윈 화면에 크레인을 올리는 방법
측위 서버는 네 가지 역할을 한다. 다중 앵커 신호로 좌표를 계산하는 연산 엔진과, 2D·3D 맵에 실시간·이력을 띄우는 관제 화면이 있다. 좌표를 쌓는 데이터베이스와, 구간을 설정하는 Zone 도구도 포함된다.
크레인 디지털트윈은 이 X, Y, Z 좌표를 3D 맵 위에 실시간으로 올리는 작업이다. 후크가 지금 몇 미터 높이에 있는지, 어느 구간을 지났는지가 화면에 그대로 나타난다. 특정 높이 구간에 진입하면 알림을 띄우는 Zone 설정도 이 좌표 위에서 만든다.
관제 화면 없이 좌표(X, Y, Z)만 실시간으로 받아 자체 HMI나 MES에 연동하는 구성도 가능하다. GrowSpace Q1 제품군도 클라우드 경유 또는 로컬 MQTT로 이미 같은 방식을 지원한다.
자주 묻는 질문
Q. GPS로는 안 되나요?
실내나 크레인 구조물 하부는 위성 신호가 닿지 않는 음영지역이다. GPS는 옥외 개활지에서나 쓸 수 있고, 공장 내부 크레인처럼 천장 구조물이 있는 환경에는 UWB 방식을 쓴다.
Q. 기존 시스템에 앵커만 추가하면 정확도가 오르나요?
연동 방식에 따라 다르다. 소수 앵커 방식은 앵커를 늘려도 한 번의 계산에 관여하는 앵커 수는 그대로다. TDOA 방식만 앵커 추가가 곧 정확도 향상으로 이어진다.
Q. 정확도는 어느 정도인가요?
GrowSpace UWB는 3.1~10.6GHz 대역을 쓴다. 독자 CIR 알고리즘으로 반사파를 걸러내고 직접파만 인식한다. 금속 구조물이 밀집한 국내 대형 완성차 물류 현장 PoC에서는 실측 23.05cm가 나왔다. UWB에 RTK-GPS와 IMU를 더한 융합 측위 기준이다.
정리
크레인 위치추적을 도입할 때 확인할 건 앵커 개수가 아니다. 그 앵커들이 어떻게 통신하는지다. 특히 후크처럼 높이가 계속 바뀌는 대상이라면, 이 질문 하나로 디지털트윈이 실제 현장과 맞는지가 갈린다.