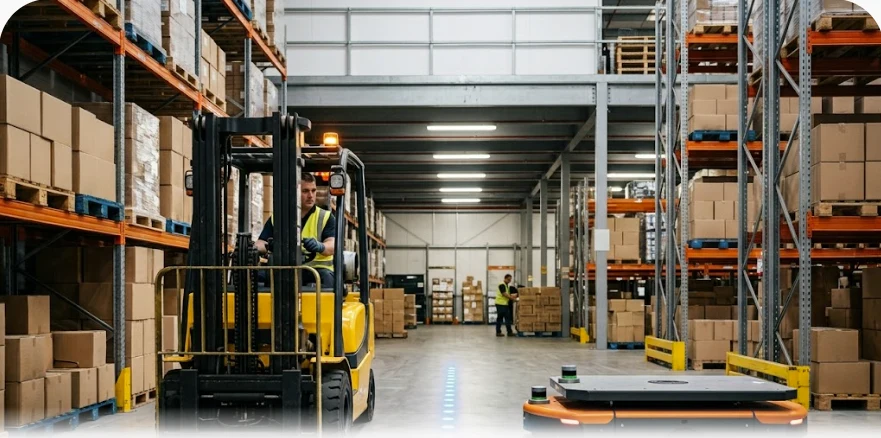
지게차 AMR 충돌방지는 카메라만으로는 부족하다. 물류센터에 자율주행로봇(AMR)이 늘고 있다. 그런데 지게차와 같은 통로를 쓰는 순간 새로운 위험이 생긴다. 사람과 지게차의 충돌은 오래 다뤄온 문제지만, 지게차와 로봇의 충돌은 다르다.
로봇은 정해진 경로로만 움직인다고 생각하기 쉽다. 실제로는 장애물을 피하려고 경로를 자주 바꾼다. 지게차 운전자 입장에서는 로봇이 예측 불가능하게 움직이는 것처럼 보인다.
여기서 막힌다.
카메라 기반 감지의 한계
지금 나온 충돌방지 장치 상당수는 카메라나 비전 AI로 주변을 인식한다. 렌즈에 비친 형체를 실시간으로 분석해 사람인지, 장비인지 구분하는 방식이다. 지게차 안전기준은 고용노동부 산업안전보건기준에서도 별도로 다룬다.
이 방식은 시야가 가려지면 무력화된다. 적재물 뒤, 코너 너머, 역광 구간에서는 카메라가 아무것도 못 본다. 로봇과 지게차가 서로의 사각지대에서 접근하면, 감지 자체가 늦어진다.
또 하나 문제가 있다. 카메라는 “지금 무언가 보인다”는 신호만 준다. 그 대상이 정확히 어디로, 얼마나 빠르게 움직이는지는 계산하기 까다롭다.
좌표를 공유하면 다르다
GrowSpace 방식은 본다는 개념 자체를 지운다. 지게차와 AMR 각각에 UWB 태그를 부착하고, 두 태그의 위치를 실시간으로 계산한다. 시야가 아니라 좌표로 판단하는 구조다.
이 방식에서는 벽 뒤에 있어도 상관없다. 카메라처럼 직접 보여야 감지되는 게 아니라, 두 좌표 사이의 거리를 계속 계산하기 때문이다. 거리가 위험 기준 안으로 좁혀지면 지게차 운전자와 로봇 제어 시스템 양쪽에 동시에 신호가 간다.
로봇 쪽은 특히 유리하다. AMR은 이미 실시간 위치 데이터를 받아 경로를 다시 짜는 데 익숙하다. 좌표 형태로 신호를 주면, 로봇이 스스로 회피 경로를 계산해 통로를 비켜 줄 수 있다. 카메라 영상을 별도로 해석하는 과정이 필요 없다.
정밀도는 어디까지 가능한가
GrowSpace의 UWB 측위는 3.1~10.6GHz 대역을 쓴다. Wi-Fi나 GPS 기반 방식보다 10~20배 정밀하다. 금속 선반과 차체가 밀집한 물류 현장에서도 독자 개발한 CIR 알고리즘이 반사파를 걸러내고 직접파만 인식한다.
국내 대형 완성차 물류 현장의 출고센터 PoC(금속 밀집 환경)에서는 실측 평균 오차 약 23cm가 나왔다. 통제된 환경에서는 p50 기준 약 4cm, p95 기준 약 10cm까지 좁혀진다.
포스코는 지게차가 철광석 버킷을 나르는 라인에 이 방식을 적용했다. 지게차가 지정 라인을 벗어나면 지오펜스가 작동해 관제실에 즉시 알람이 간다. 대구의 한 염색공장처럼 습기와 금속 설비가 밀집한 곳에서도 같은 방식으로 위치를 실시간 추적한다.
지게차와 사람 사이에서 이미 검증된 이 거리 계산 구조는, 태그를 붙일 수 있는 대상이면 로봇에도 동일하게 적용된다. 사람이든 AMR이든, 시스템 입장에서는 똑같이 좌표를 가진 하나의 점이다.
통로 설계 자체가 달라진다
좌표 기반으로 전환하면 통로를 나누는 방식도 바뀐다. 지게차 전용, AMR 전용으로 물리적으로 분리하지 않아도 된다. 같은 통로를 쓰되, 근접 시 자동으로 속도를 늦추거나 경로를 바꾸는 규칙만 걸면 된다.
공간을 나누지 않아도 되니 물류센터 레이아웃을 더 유연하게 짤 수 있다. 통로 하나를 온전히 한쪽 전용으로 묶어둘 필요가 없어진다.
자주 묻는 질문
기존 AMR 제조사 시스템과 연동이 되나요?
AMR 쪽이 실시간 좌표 신호를 받아 처리할 수 있는 인터페이스를 갖추고 있다면 연동 가능하다. 로봇 제어 시스템에 따라 연동 방식은 현장에서 확인한다.
카메라 방식과 같이 써도 되나요?
된다. 좌표 기반 감지는 사각지대·역광에서도 작동하므로, 기존 비전 시스템의 약점을 보완하는 이중 구조로 설계할 수 있다.
작은 물류센터에도 적용할 수 있나요?
가능하다. 지게차와 AMR이 다니는 구간부터 작게 시작해서 범위를 넓히는 방식으로 진행한다.
물류센터 통로 구조와 AMR 도입 계획을 알려주시면, 좌표 공유 방식으로 설계해 드립니다.