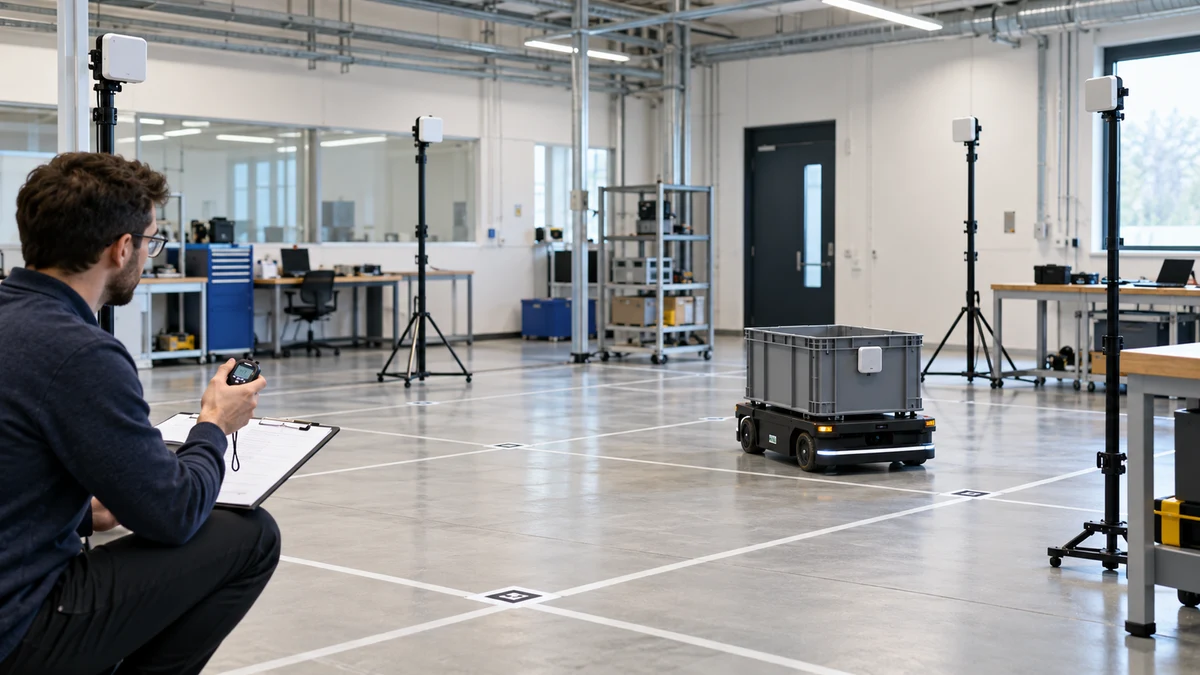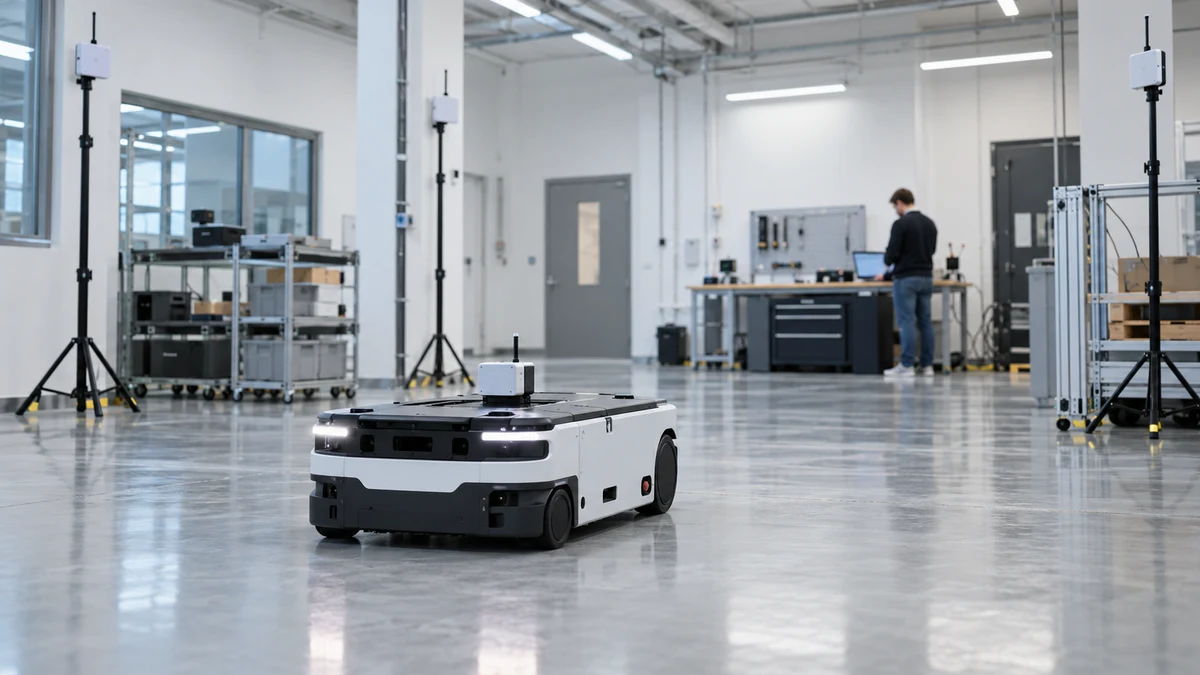
실내 로봇 개발에서 먼저 필요한 것은 로봇이 어디에 있는지 반복해서 기록하는 기본 위치 데이터입니다. 위치 측위 PoC와 자율주행 제어의 안전성은 같은 문제가 아니므로 Q1으로 검증할 범위를 분리해야 합니다.
Contents
Q1로 위치 데이터 실험 시작하기
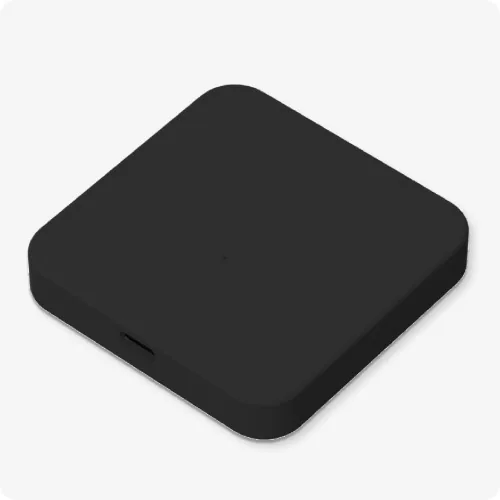
Q1은 앵커와 태그로 실내 위치 좌표를 만들고 Listener 또는 Gateway로 데이터를 출력하는 개발 키트입니다. Python·Arduino에서 serial/MQTT 출력 흐름을 받아 좌표를 시각화하거나 기존 알고리즘과 비교할 수 있습니다.
로봇 PoC에서 먼저 기록할 것
로봇 크기와 태그 부착 위치, 주행 속도, 앵커 사이 간격, 금속 구조물과 가림, 업데이트 주기, 누락·지연, 반복 주행의 궤적 재현성을 함께 기록합니다. 2D 위치가 필요한지부터 정하고 필요한 수준에 따라 앵커 구성을 달리합니다.
- 로봇 크기·태그 부착 위치·주행 속도
- 앵커 간격, 금속 구조물과 가림
- 업데이트 주기, 누락·지연
- 반복 주행 궤적의 재현성
UWB 측위와 센서 융합 구분하기
실제 로봇 연구에서는 UWB를 wheel odometry나 AHRS와 결합해 위치 추정의 흔들림을 보완하기도 합니다. Q1이 좌표 데이터를 제공한다고 해서 자율주행 제어나 충돌방지 기능이 자동으로 완성되는 것은 아닙니다. 먼저 위치 데이터와 수신 가용성을 검증하는 출발점으로 보는 것이 정확합니다.
Kit과 구축 상담의 차이
직접 태그를 붙이고 데이터를 받아 알고리즘을 시험하려면 Creator 또는 Expansion Kit 검토가 맞습니다. 여러 구역의 앵커 설계, Gateway·서버 연동, 현장 설치와 운영까지 필요하면 RTLS 구축 상담으로 분리합니다.
FAQ
- Q. Q1 좌표 데이터만으로 자율주행 안전성을 검증할 수 있나요?
A. 아닙니다. 위치 데이터와 수신 가용성의 검증 범위이며 자율주행 제어·충돌방지는 별도 검토와 검증이 필요합니다. - Q. UWB를 다른 센서와 결합할 수 있나요?
A. 연구에서는 wheel odometry나 AHRS와 결합하기도 하지만, 실제 성능은 로봇·환경·설계 조건에 따라 확인해야 합니다.
관련 글
다음 단계
시각 자료
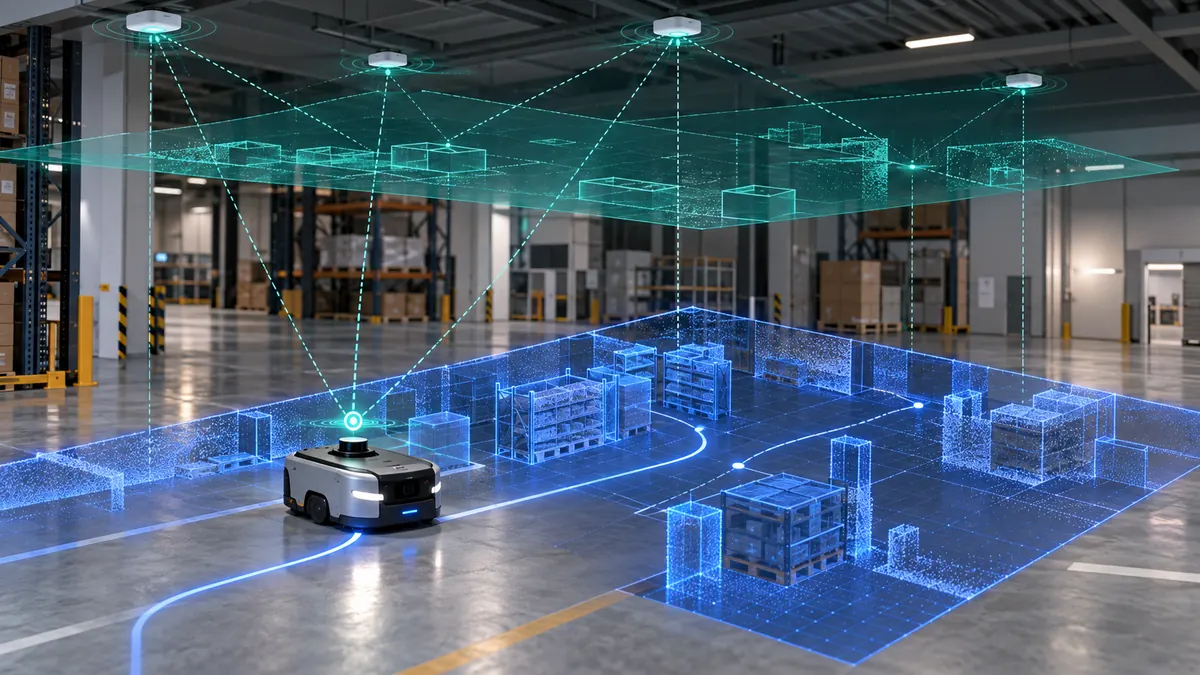
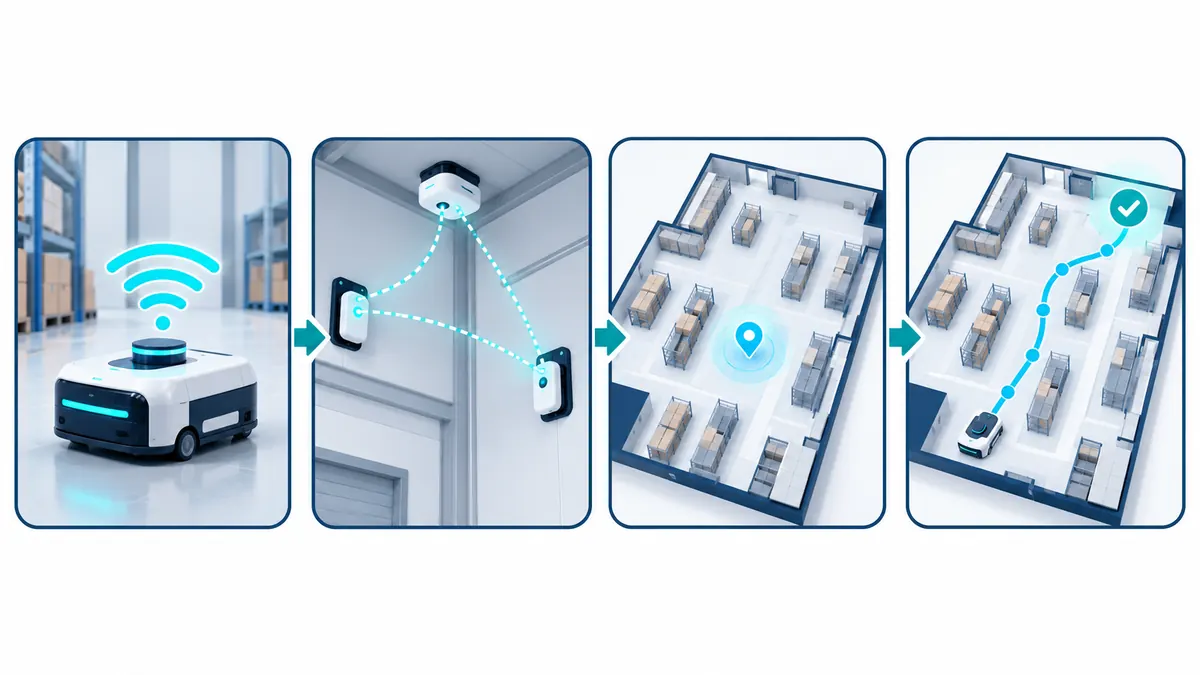
SLAM과 UWB 결과를 비교하는 절차
두 결과를 바로 겹쳐 보기 전에 좌표 원점과 축 방향, 단위, 타임스탬프 기준을 먼저 통일합니다. SLAM 궤적이 매끄럽더라도 절대 위치가 틀릴 수 있고, UWB 좌표가 순간적으로 흔들려도 장시간 기준점은 맞을 수 있으므로 평균 오차 하나만으로 우열을 판단하면 안 됩니다. 정지·직선 이동·급회전·가림 구간을 같은 시나리오로 반복하고, 기준 측량점 또는 외부 기준 궤적과 비교해 각 오차를 분리합니다.
- 좌표계 원점·축 방향·미터 단위를 동일하게 변환
- 로봇 로그와 UWB 수신 시간의 지연·드리프트 보정
- 정지, 직선, 회전, 장애물 가림 시나리오별 반복 측정
- 평균 오차뿐 아니라 최대 오차·누락률·복구 시간을 기록
- UWB 위치 검증과 자율주행 안전 검증은 별도 합격 기준 적용
로봇 시험 기록표에 남길 항목
각 주행마다 지도 버전, 로봇 소프트웨어 버전, UWB 태그 ID, 앵커 배치도, 시작 자세를 고정된 양식에 남깁니다. 같은 경로를 최소 세 번 반복하고 원시 SLAM 로그와 UWB 로그를 수정하지 않은 상태로 보관해야 재현 가능한 비교가 됩니다.
- 경로별 속도·정지 시간·회전 각도
- 센서 가림과 통신 끊김이 발생한 시각
- 좌표 변환식과 시간 동기화 오차
- 실패 주행도 제외하지 않고 별도 원인 분류
시험 결과를 검토할 때는 동일한 구간의 영상 또는 현장 관찰 메모를 함께 열어 좌표가 튄 순간의 실제 움직임을 확인합니다. 반복 시험 사이에 지도나 앵커 배치가 바뀌었다면 같은 결과표에 합치지 않고 별도 버전으로 구분합니다.