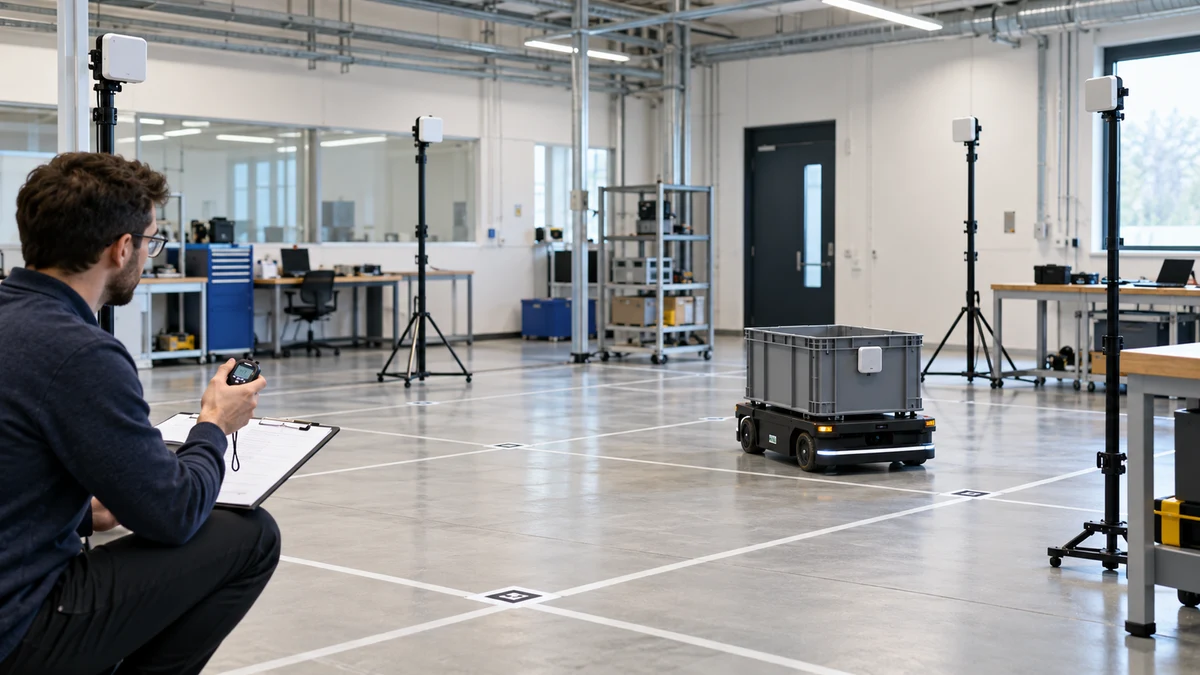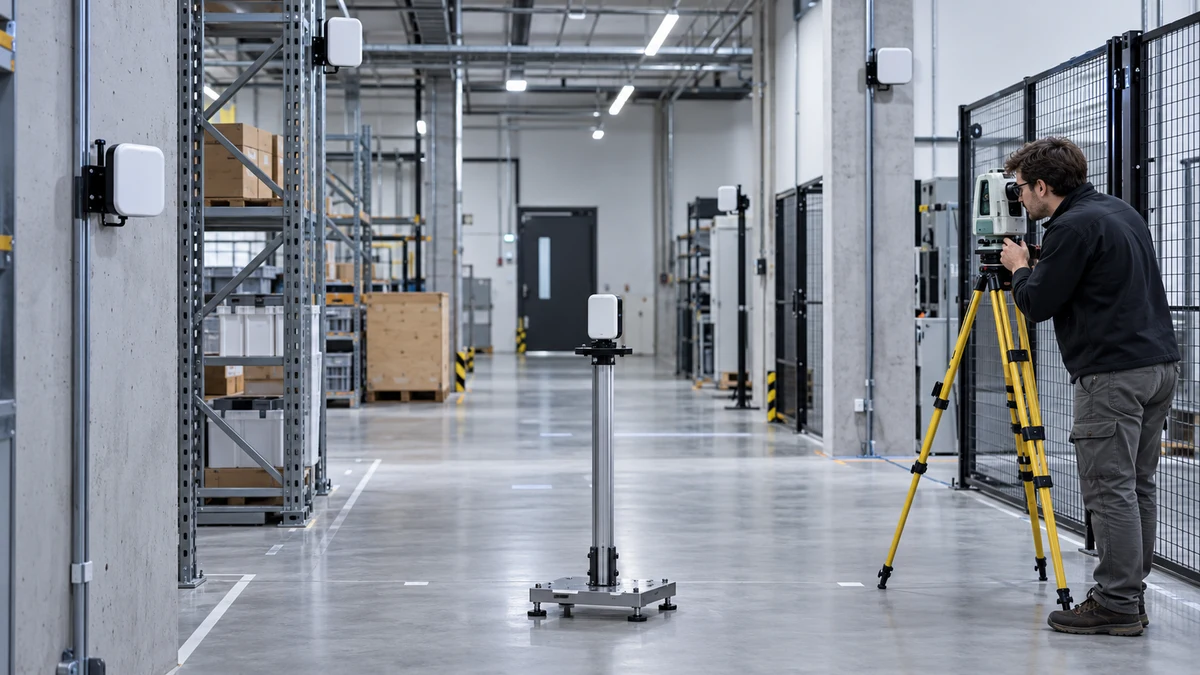
UWB 위치 오차는 장비 이름만으로 결정되지 않습니다. 같은 키트라도 앵커 배치, 설치 높이, 장애물, 좌표 기준, 태그가 놓인 위치, 평가 방법이 달라지면 결과가 달라질 수 있습니다. 실험 전에는 “몇 cm가 나오나”보다 “어떤 조건에서 어떤 오차를 기록할 것인가”를 먼저 정하는 편이 안전합니다.
먼저 결과를 비교할 기준을 정하기
오차를 말하려면 기준 좌표와 비교 시점을 정해야 합니다. 고정된 기준점을 정하고, 측정 좌표와의 차이를 같은 좌표계에서 기록합니다. 이동 중인지 정지 상태인지, 한 번의 값인지 반복 측정의 분포인지도 구분해야 합니다.
- 기준점의 위치와 측정 방법
- 정지·이동·방향 전환 등 평가 조건
- 누락·지연·이상치의 처리 규칙
장애물과 공간 형상
금속 구조물, 벽, 선반, 사람과 장비의 가림은 신호가 지나가는 경로를 바꿀 수 있습니다. 긴 복도, 모서리, 층고가 다른 공간처럼 형상이 복잡하면 한 지점의 결과만으로 전체 공간을 대표하기 어렵습니다. 실험 구역을 몇 개의 조건으로 나누고 같은 경로를 반복해 기록하세요.
앵커 배치와 설치 높이
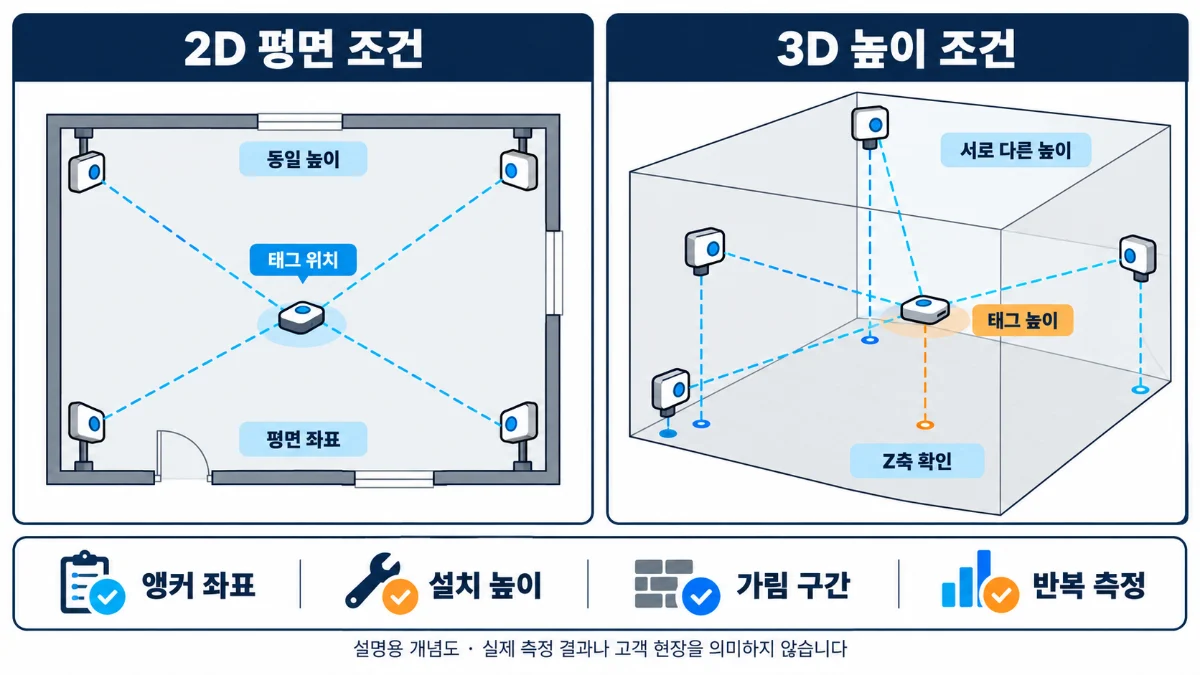
앵커 수만 세기보다 기준점 사이의 기하와 높이를 확인해야 합니다. 벽면에 붙였는지, 기둥 뒤로 가려지는지, 서로 다른 높이에 설치했는지에 따라 관측 조건이 달라집니다. 2D가 필요한지 3D가 필요한지 먼저 결정하고, 도면에 앵커 위치와 좌표 원점을 남깁니다.
태그 위치와 좌표 해석
태그가 대상의 중심에 있지 않으면 측정 좌표와 대상 중심의 의미가 달라질 수 있습니다. 로봇에서는 차체의 회전 중심과 태그 위치를 기록하고, 자산에서는 부착면·흔들림·가림 여부를 남깁니다. 좌표가 바뀌었을 때 실제 대상의 위치가 바뀐 것인지, 부착 조건이 바뀐 것인지 분리해야 합니다.
실험 전에 남길 점검표
- 공간 도면·층고·장애물 위치를 기록합니다.
- 앵커의 설치 좌표와 높이를 사진 또는 도면으로 남깁니다.
- 태그 부착 위치와 대상의 방향을 고정합니다.
- 정지·이동·가림 조건별 반복 횟수를 정합니다.
- 오차·누락·지연·가동 시간을 별도 항목으로 기록합니다.
공식 수치와 현장 결과를 나누기
GrowSpace Q1 공식 안내에 제시된 수치는 조건부 안내입니다. 특정 현장의 결과를 보장하는 값으로 읽어서는 안 됩니다. 공식 자료는 테스트 범위를 설계하는 출발점으로 보고, 실제 결과는 공간·설치·태그 조건에서 직접 검증해야 합니다.
다음 단계
실험 전에는 Q1 키트의 구성과 데이터 출력 경로를 확인하고, 현장 조건을 정리한 뒤 필요한 테스트 범위를 상담하세요.
시각 자료
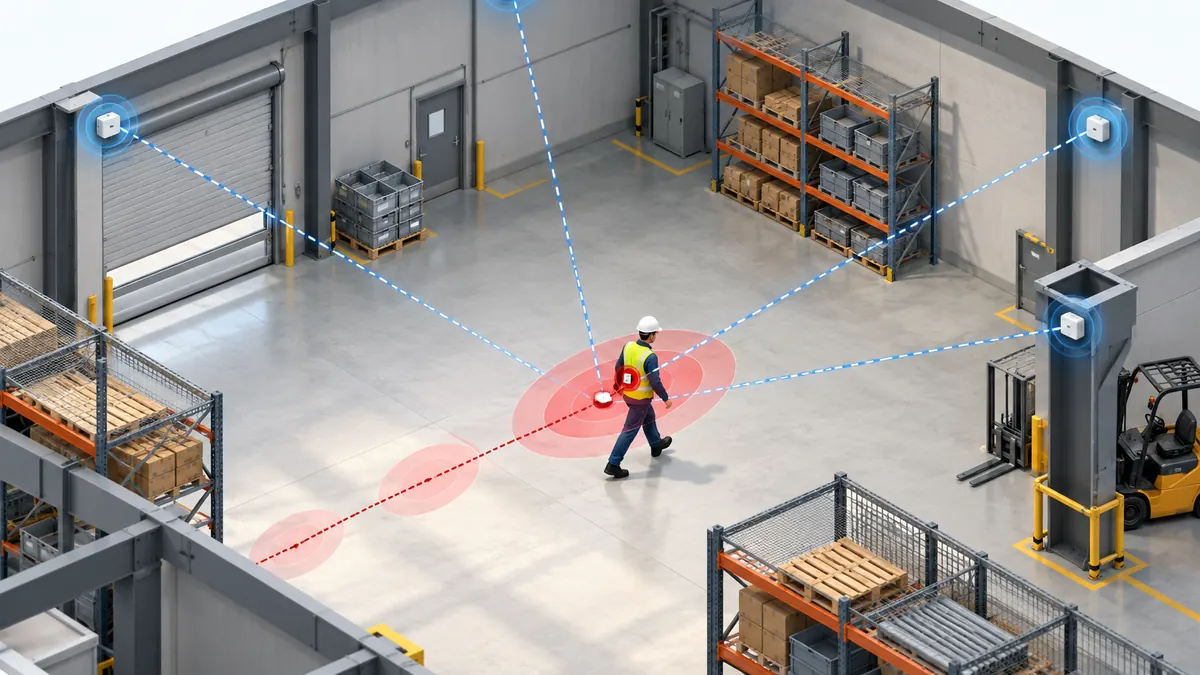
앵커 배치를 먼저 검증하는 이유
정확도 문제를 태그나 알고리즘 탓으로 판단하기 전에 앵커가 측정 구역을 충분히 둘러싸는지 확인해야 합니다. 앵커가 한쪽 벽에 몰리거나 태그와 비슷한 높이에만 설치되면 좌표 계산의 기하가 불리해질 수 있습니다. 도면에 설치 좌표와 높이를 표시하고, 중앙·모서리·통로·가림 구역을 나눠 같은 조건으로 반복 측정하세요.
2D와 3D 조건을 분리해 비교하기
바닥 평면 위치만 필요한 시험과 높이 변화까지 필요한 시험은 구성이 다릅니다. 모든 앵커가 같은 높이에 있으면 평면 좌표는 안정적이어도 Z축 결과가 크게 흔들릴 수 있습니다. 서로 다른 높이의 앵커를 포함한 구성을 별도 시험하고, 태그가 바닥·선반·장비 상부에 있을 때의 오차를 나눠 기록하면 원인을 찾기 쉽습니다.
출시 준비 중 신제품 참고 시연
※ 본 영상은 출시 준비 중인 신제품의 3D 위치추적 시연입니다. GrowSpace UWB Q1의 성능을 보여주는 영상이 아닙니다.
오차 분석표에 남길 항목
오차는 하나의 평균값으로 합치지 말고 위치, 시간, 이동 상태에 따라 나눠 기록합니다. 기준점 좌표와 측정 좌표의 차이를 원시 상태로 보존하고, 앵커별 수신 상태와 가시선 여부를 함께 표시하면 튀는 값이 태그 문제인지 설치 구조 문제인지 추적하기 쉽습니다.
- 정지·직선·회전·차폐 구간별 오차
- 평균·최대·95백분위 오차와 누락률
- 앵커별 수신 품질과 동작 중인 앵커 수
- 필터 적용 전후 데이터를 서로 다른 파일로 보존