
위치기반 창고관리 소프트웨어란? RTLS로 재고와 인력을 실시간 추적하는 법
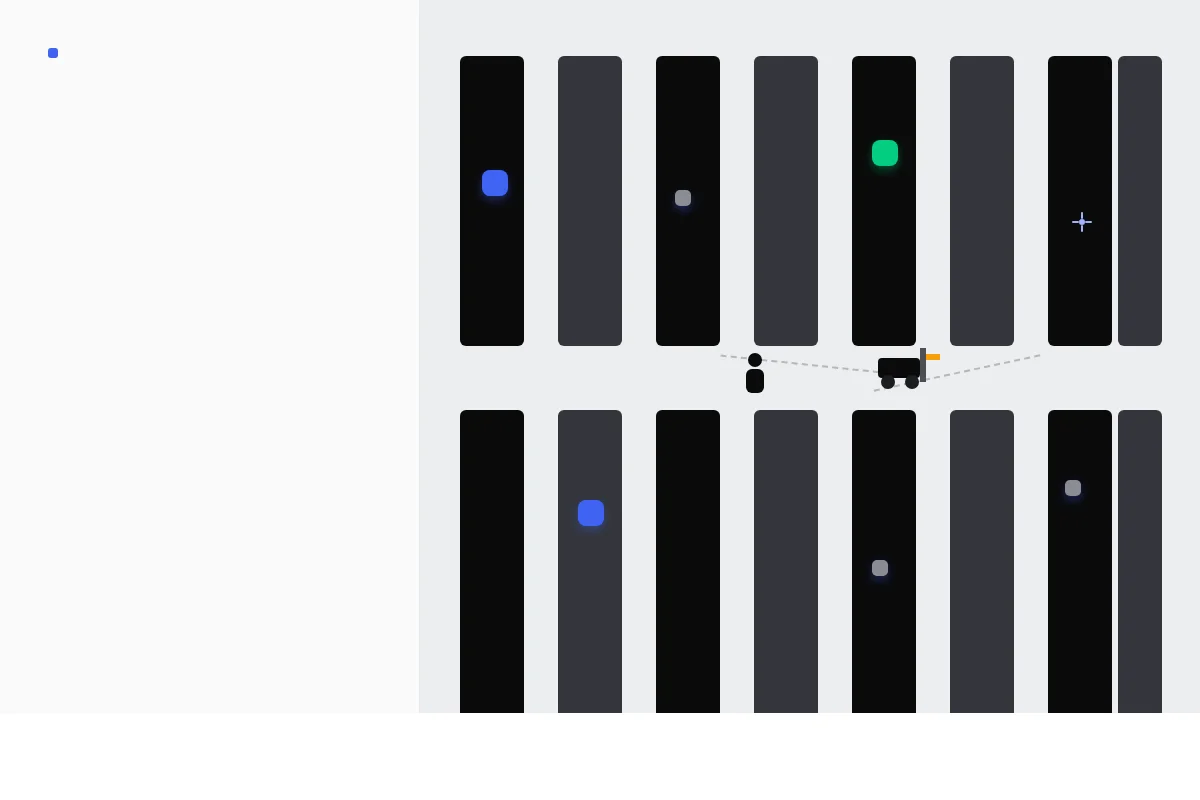
물류센터에서 재고 하나를 찾는 데 몇 분이 걸리는지 재본 적이 있는가. 창고 담당자 대부분이 이 질문에 쉽게 답하지 못한다. 입고할 때 위치를 등록해도 작업자가 임시로 옮겨두면 시스템 속 위치와 실제 위치가 어긋난다. 재고 검색에 시간이 새고, 피킹 경로는 경험과 감으로 짠다. 위치기반 창고관리 소프트웨어가 없으면 이 어긋남은 계속 반복된다. 지게차와 작업자가 같은 통로에서 부딪힐 뻔한 […]
지오펜스(Geofence)란 무엇인가 — 작동 원리부터 산업 현장 활용까지
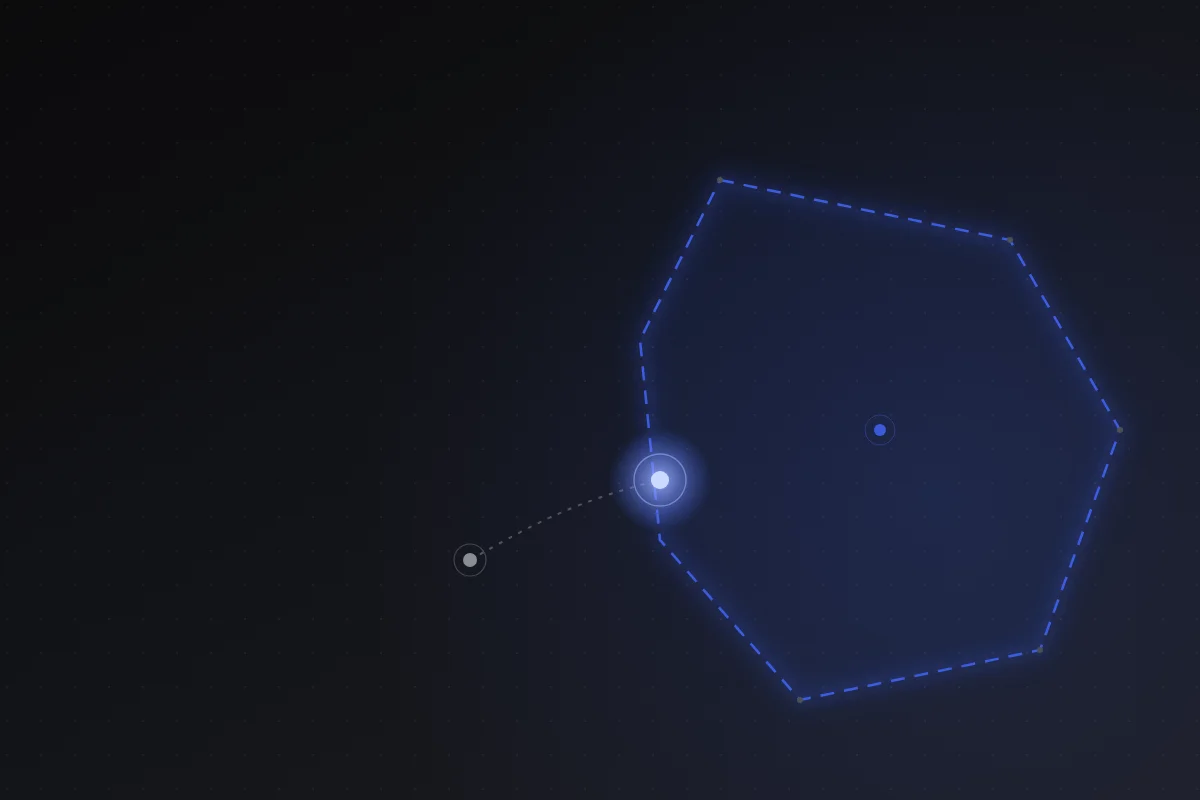
스마트폰이 특정 매장 근처에 오면 쿠폰 알림이 뜬다. 배달앱은 라이더가 문 앞에 도착하면 바로 안다. 공장에서는 지게차가 위험구역에 들어서는 순간 경고가 울린다. 이 모든 상황을 만드는 기술이 지오펜스다. 셋 다 같은 기술을 쓴다. 이름은 지오펜스다. 용어는 낯설어도 이미 하루에 몇 번씩 마주치는 기술이다. 그런데 정작 지오펜스가 정확히 뭔지 설명할 수 있는 사람은 많지 않다. 지오펜스, […]
전시회 디지털 지도 구축, PDF 부스배치도를 모바일 지도로 만드는 방법
전시회 부스 배치도는 대부분 PDF 한 장으로 끝납니다. 참가업체가 300개를 넘어서면, 관람객은 그 한 장짜리 지도에서 원하는 부스를 찾다가 지칩니다. 사무국 사정도 비슷합니다. 참가업체 명단은 엑셀에, 부스 위치는 도면 파일에, 행사 소식은 홈페이지에 따로 흩어져 있습니다. 전시회 디지털 지도는 이 세 가지를 하나의 웹 지도로 합친 서비스입니다. 관람객은 앱을 깔지 않고, QR코드나 링크로 바로 지도를 […]
UWB 위치좌표를 Python으로 받는 방법

UWB 개발 키트를 사면 하드웨어는 바로 켜지는데, 그 좌표를 내 프로그램에서 어떻게 받아야 할지 막히는 경우가 많습니다. 특히 SDK가 따로 없는 키트라면 이 연결 지점을 직접 만들어야 합니다.
UWB RTLS 구축 전에 PoC 하는 방법

전체 공장에 앵커를 깔고 시스템을 붙였는데 원하는 정확도가 안 나오는 경우가 있습니다. 이런 실패는 대부분 본 구축 전에 PoC(사전 검증)를 건너뛰었을 때 생깁니다.
UWB와 LiDAR 로봇 위치추적 차이, 개발 키트로 선택할 때 봐야 할 것

자율주행 로봇이나 AMR을 개발할 때 위치추적 방식으로 LiDAR SLAM을 먼저 떠올리는 경우가 많습니다. 실제로는 UWB가 더 적합한 상황도 많은데, 두 방식의 작동 원리 자체가 다르기 때문입니다.
UWB로 사람 위치추적하는 방법

로봇이나 자산 위치추적과 달리, 사람 위치추적은 태그를 어떻게 부착하고 어떻게 운영할지가 기술 자체보다 더 큰 변수입니다. 센서와 알고리즘은 똑같이 정확해도, 태그 운영 방식이 어긋나면 데이터가 쓸모없어집니다.
UWB와 BLE 실내 위치추적 차이, 개발 키트로 선택할 때 봐야 할 것

실내 위치추적 프로젝트를 시작할 때 UWB와 BLE 중 무엇을 쓸지부터 막히는 경우가 많습니다. 둘 다 무선 신호로 위치를 잡는다는 점은 같지만, 실제로 나오는 정확도와 개발 방식은 상당히 다릅니다.
UWB 위치측위 정확도 직접 측정하는 방법

스펙시트에 적힌 정확도 숫자와 실제 현장에서 나오는 숫자는 다릅니다. 설치를 마치고 나서 “생각보다 안 맞는데”라는 말이 나오는 이유는 대부분 측정을 제대로 안 해봤기 때문입니다.
UWB 위치추적 앵커는 몇 개가 필요한가

앵커를 몇 개 사야 하냐는 질문에 “일단 많이 사두시라”는 답은 도움이 안 됩니다. 공간 크기와 원하는 정밀도에 따라 정답이 달라지기 때문입니다.